
本资料为《机械手-两足行走机器人——臂部结构部分设计》全套设计资源,面向机械、电气或相关课程设计与毕业设计参考。资料含说明书、图纸或源文件,可直接用于学习、答辩和二次修改。
资料包含
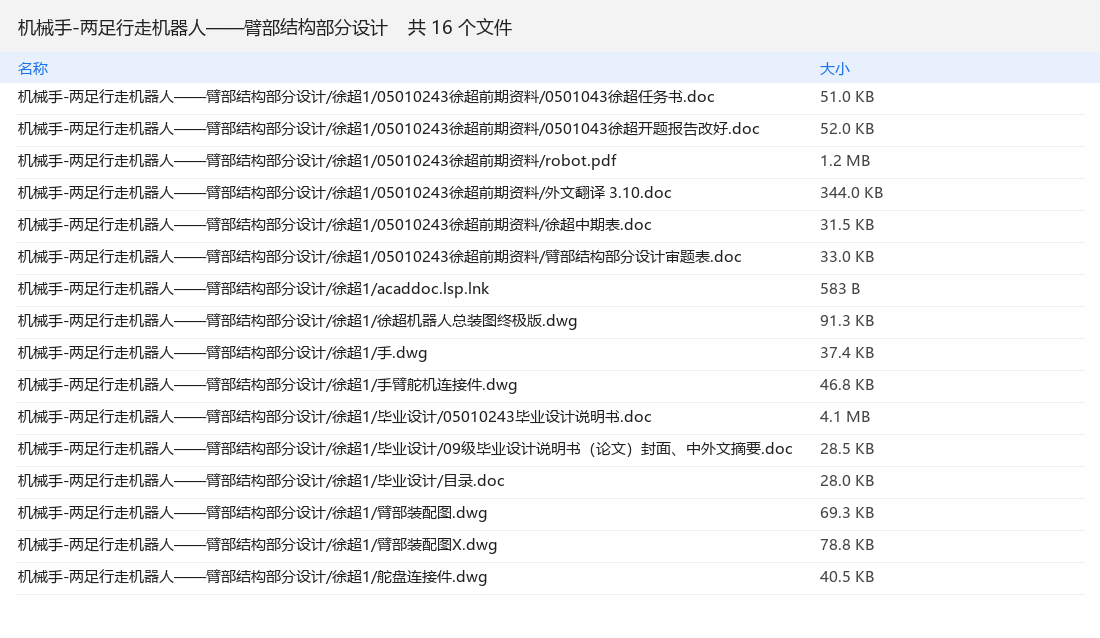
- 设计说明书(Word/PDF)9 份
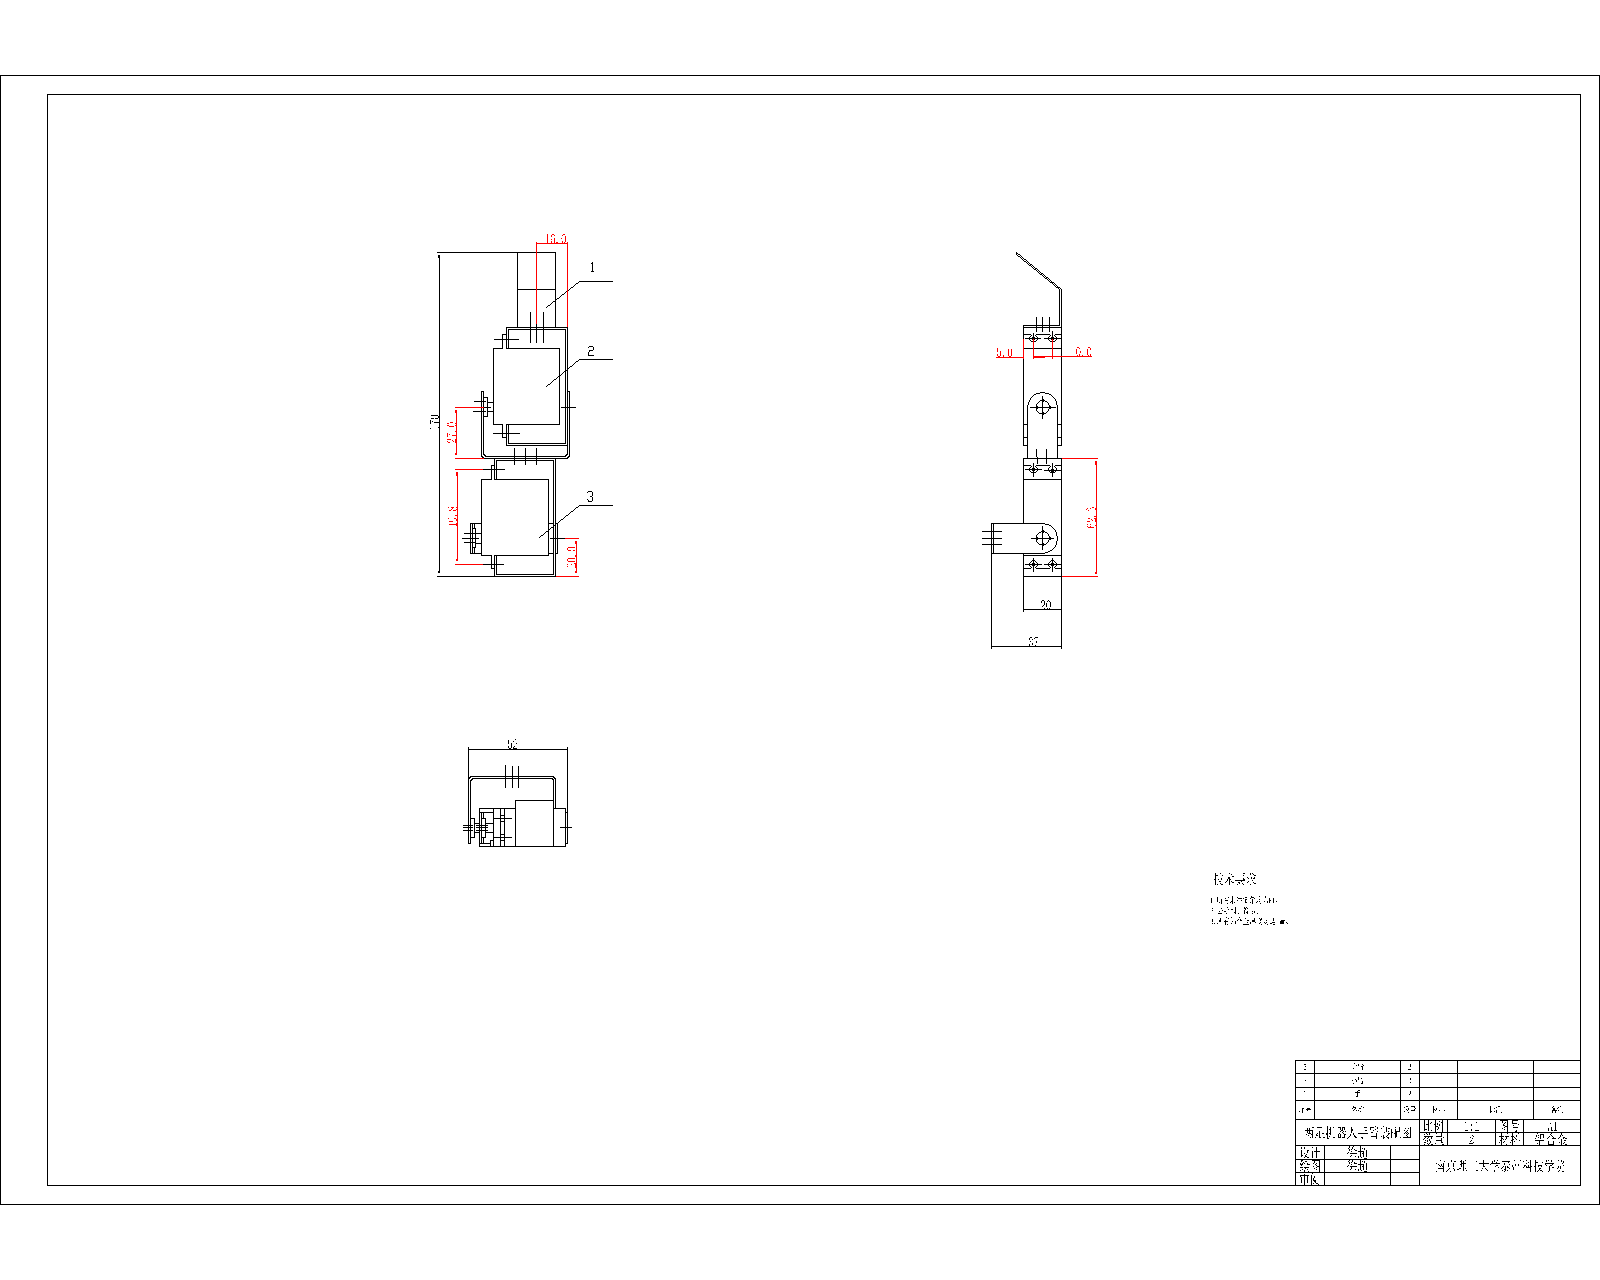
- 2D AutoCAD 图纸:徐超机器人总装图终极版、手、手臂舵机连接件、臂部装配图、臂部装配图X、舵盘连接件,共 6 张
- 压缩包内为完整源文件,付费后可直接下载
设计说明
《机械手-两足行走机器人——臂部结构部分设计》按课题要求完成方案分析、结构或系统设计和文档整理,配套图纸、模型或程序源文件,便于对照学习和继续完善。
图纸预览
© 版权声明
文章来源网络,如有侵权,请联系删除
THE END


暂无评论内容